Mijn naam is Simon. Ik ben 17 jaar oud en woon in Stekene. Ik zit in de Chiro waar ik ook in de Muziekkapel zit. In mijn vrije tijd voetbal ik graag en speel ook graag videogames.
In het vierde middelbaar leerde ik programmeren, de basisprincipes van Python.
Omdat dit mij wel aansprak koos ik in het vijfde middelbaar voor de richting Informatica en Communicatie Wetenschappen (ICW) op het GTI.
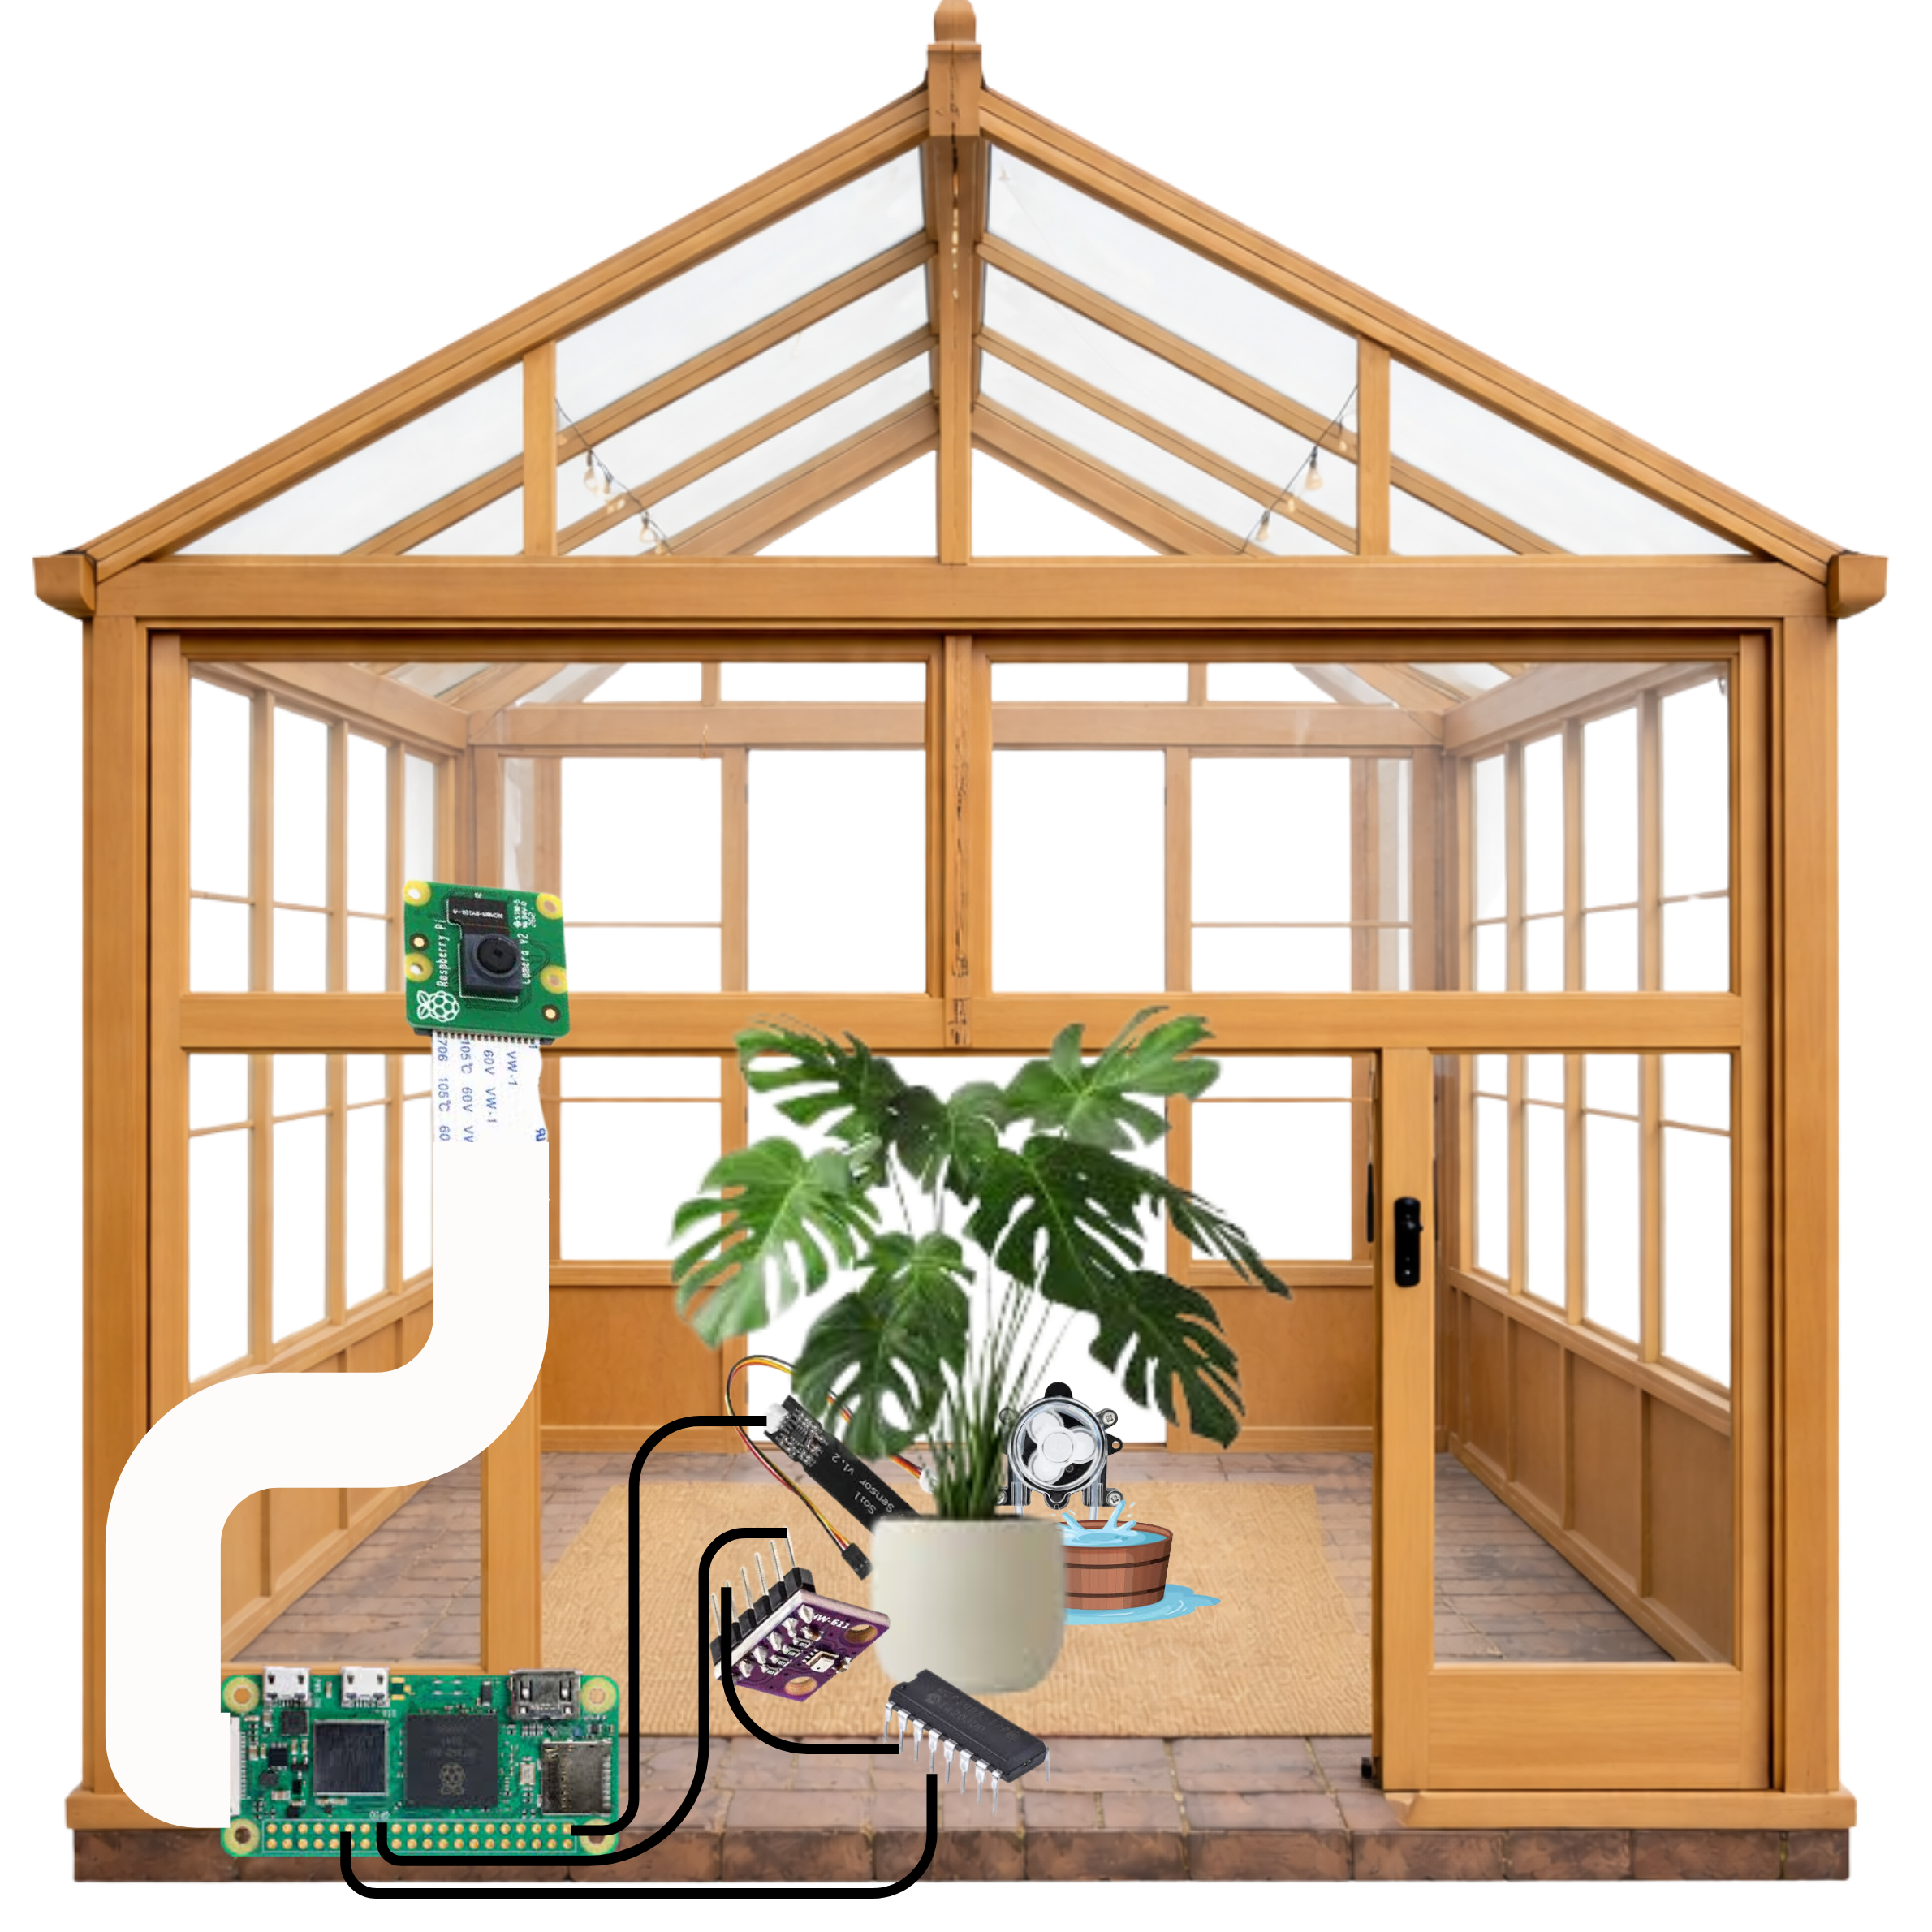
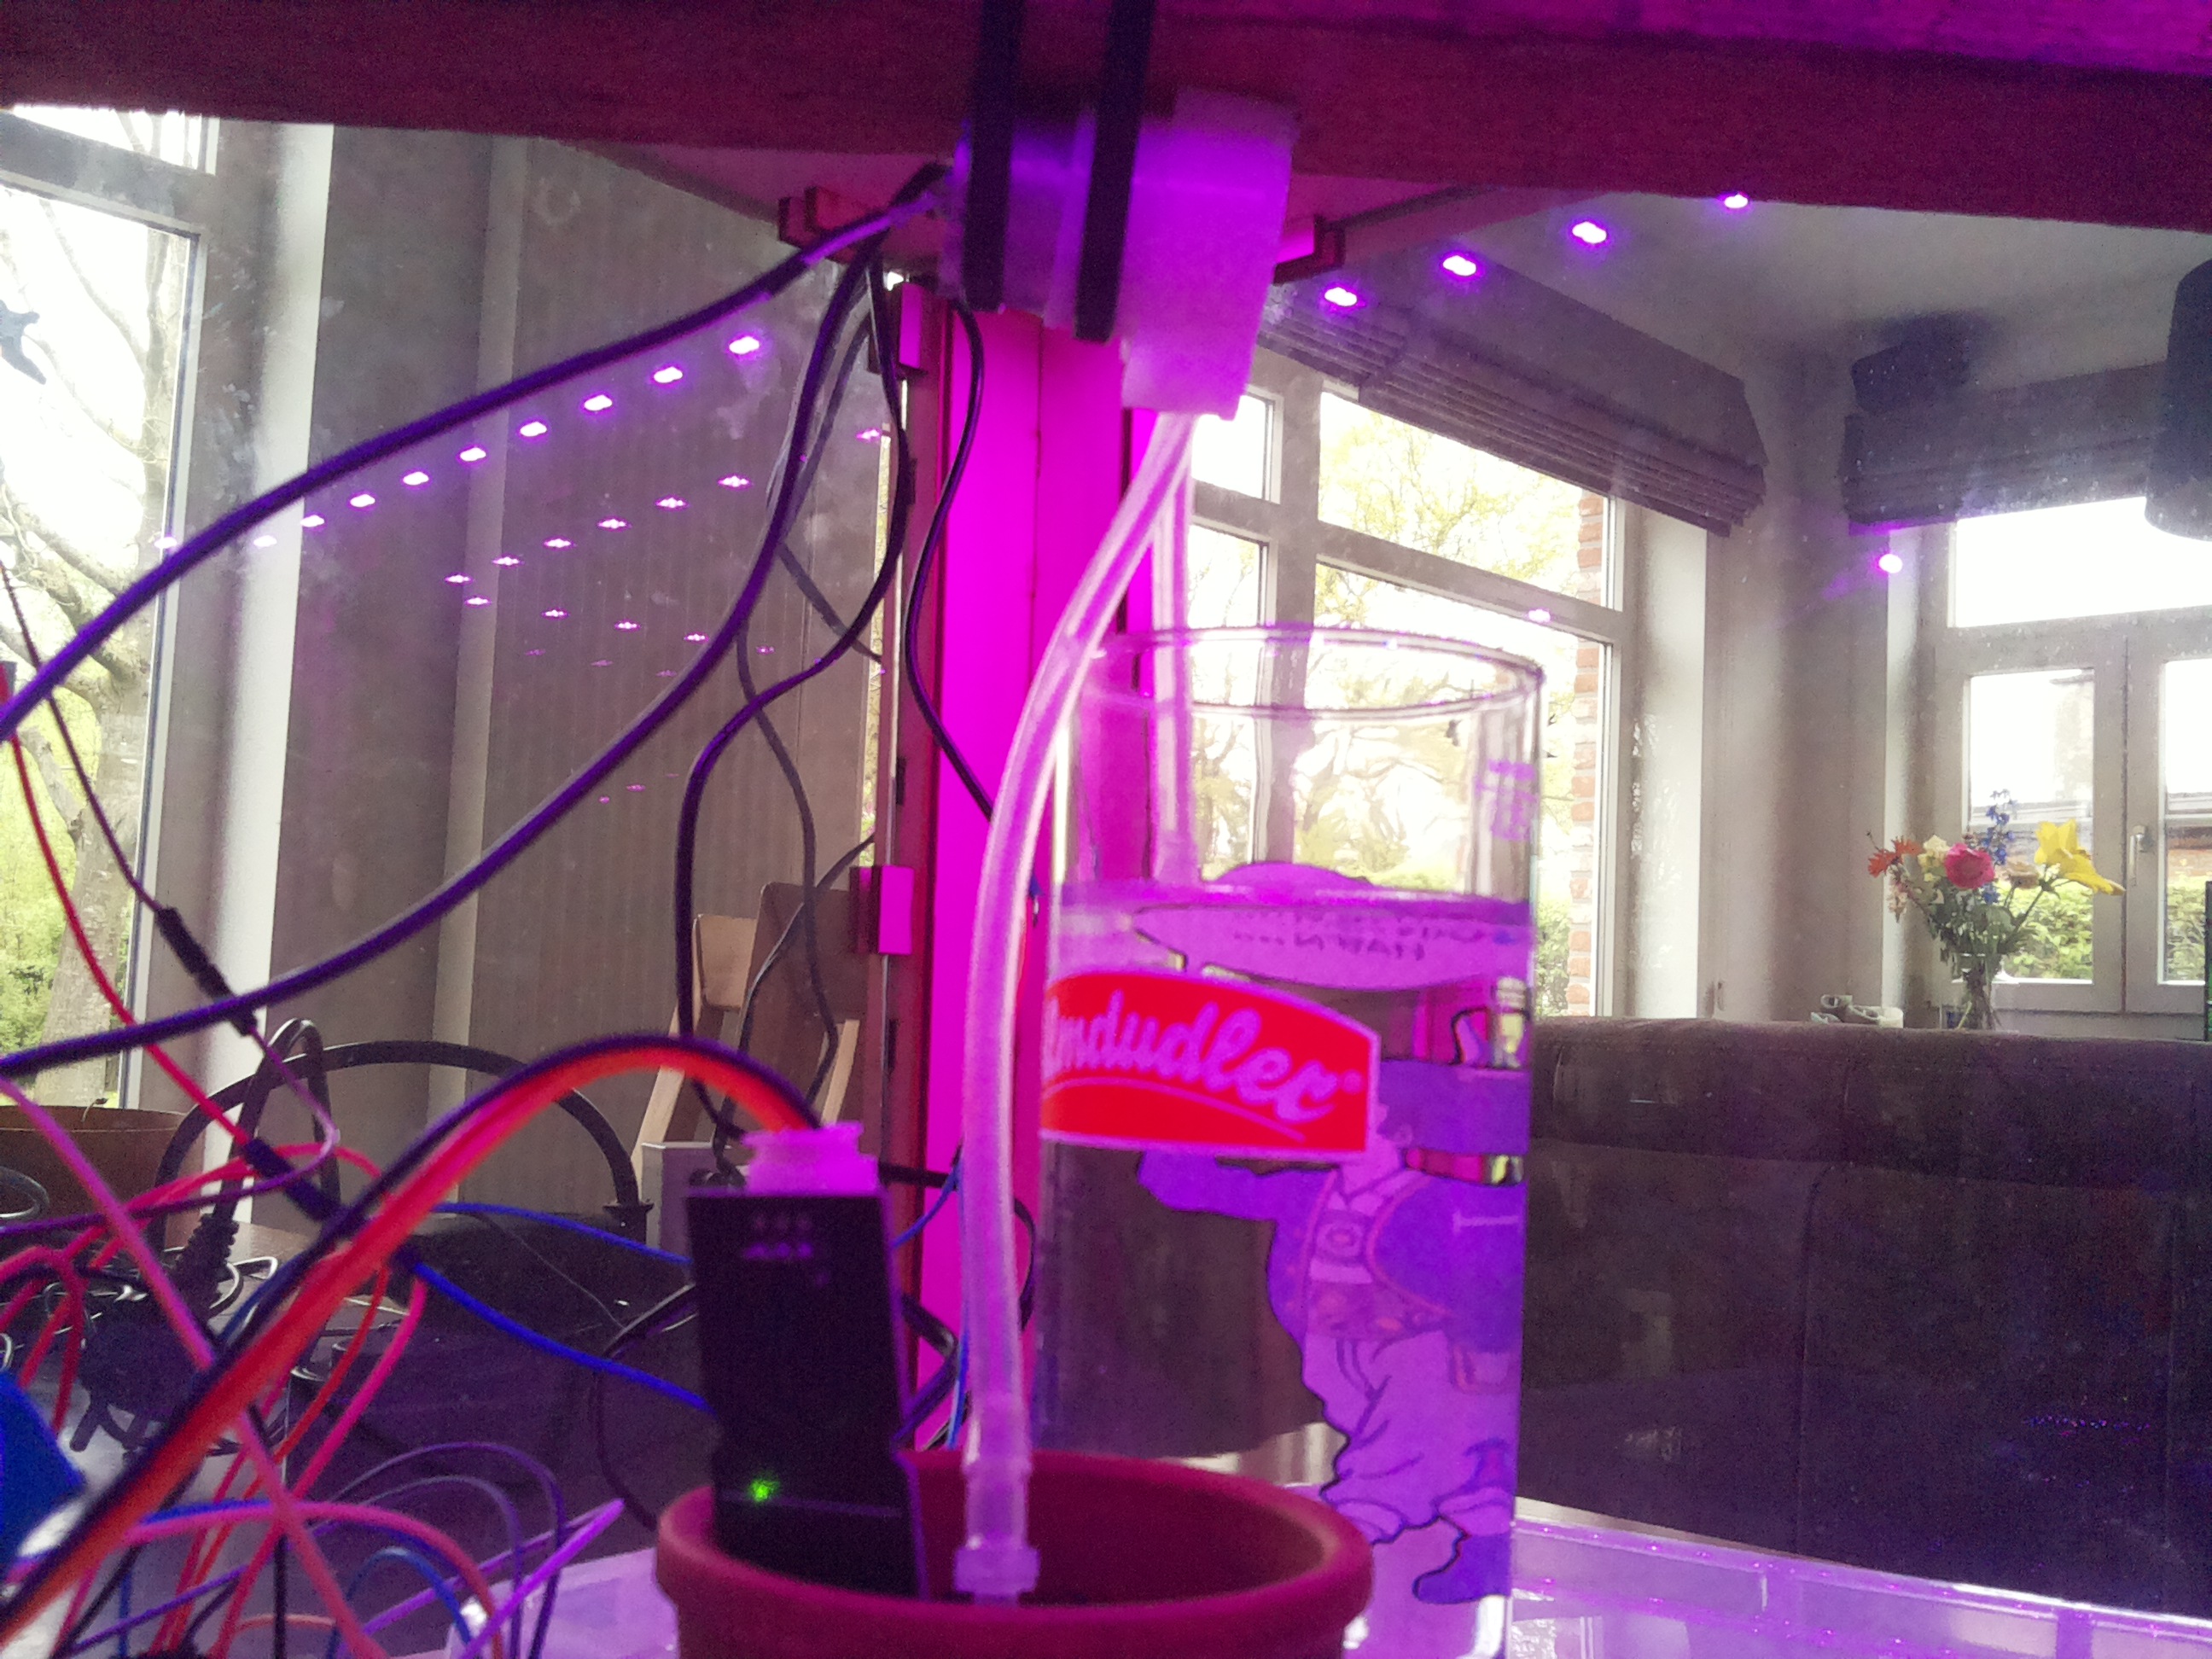
Voor mijn GSP ga ik een soort robot maken die met zo weinig mogelijk menselijk contact een plant gaat verzorgen. Dit gaat door middel van
verschillende sensoren gecontroleerd worden.
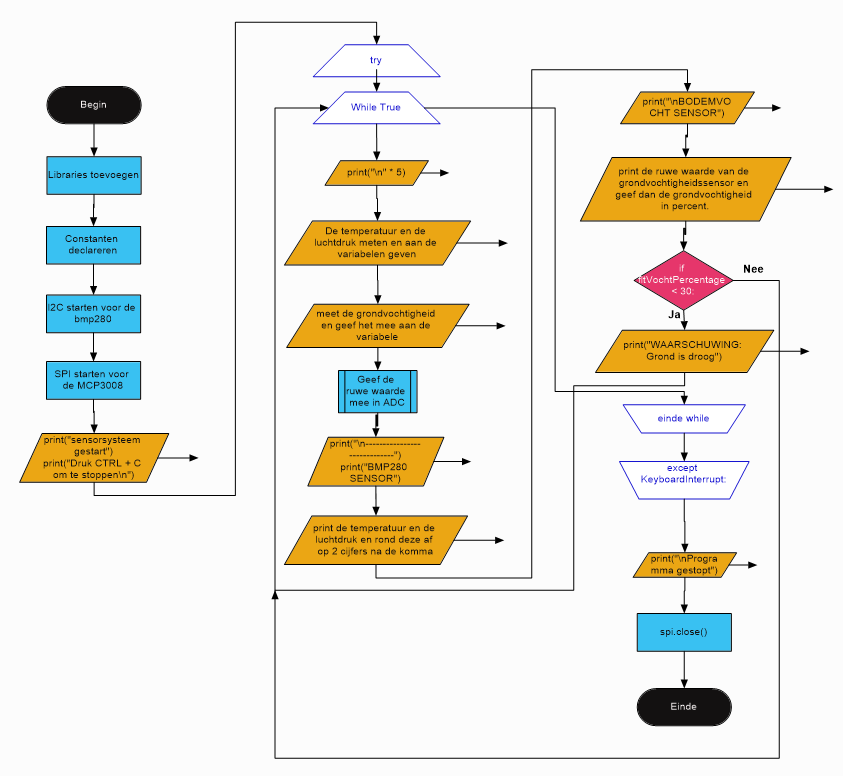
Deze sensoren gaan dan de temperatuur meten, de grondvochtigheid meten en nog een paar andere dingen. aan de hand van deze uitslagen gaan de sensoren verschillende signalen doorsturen.
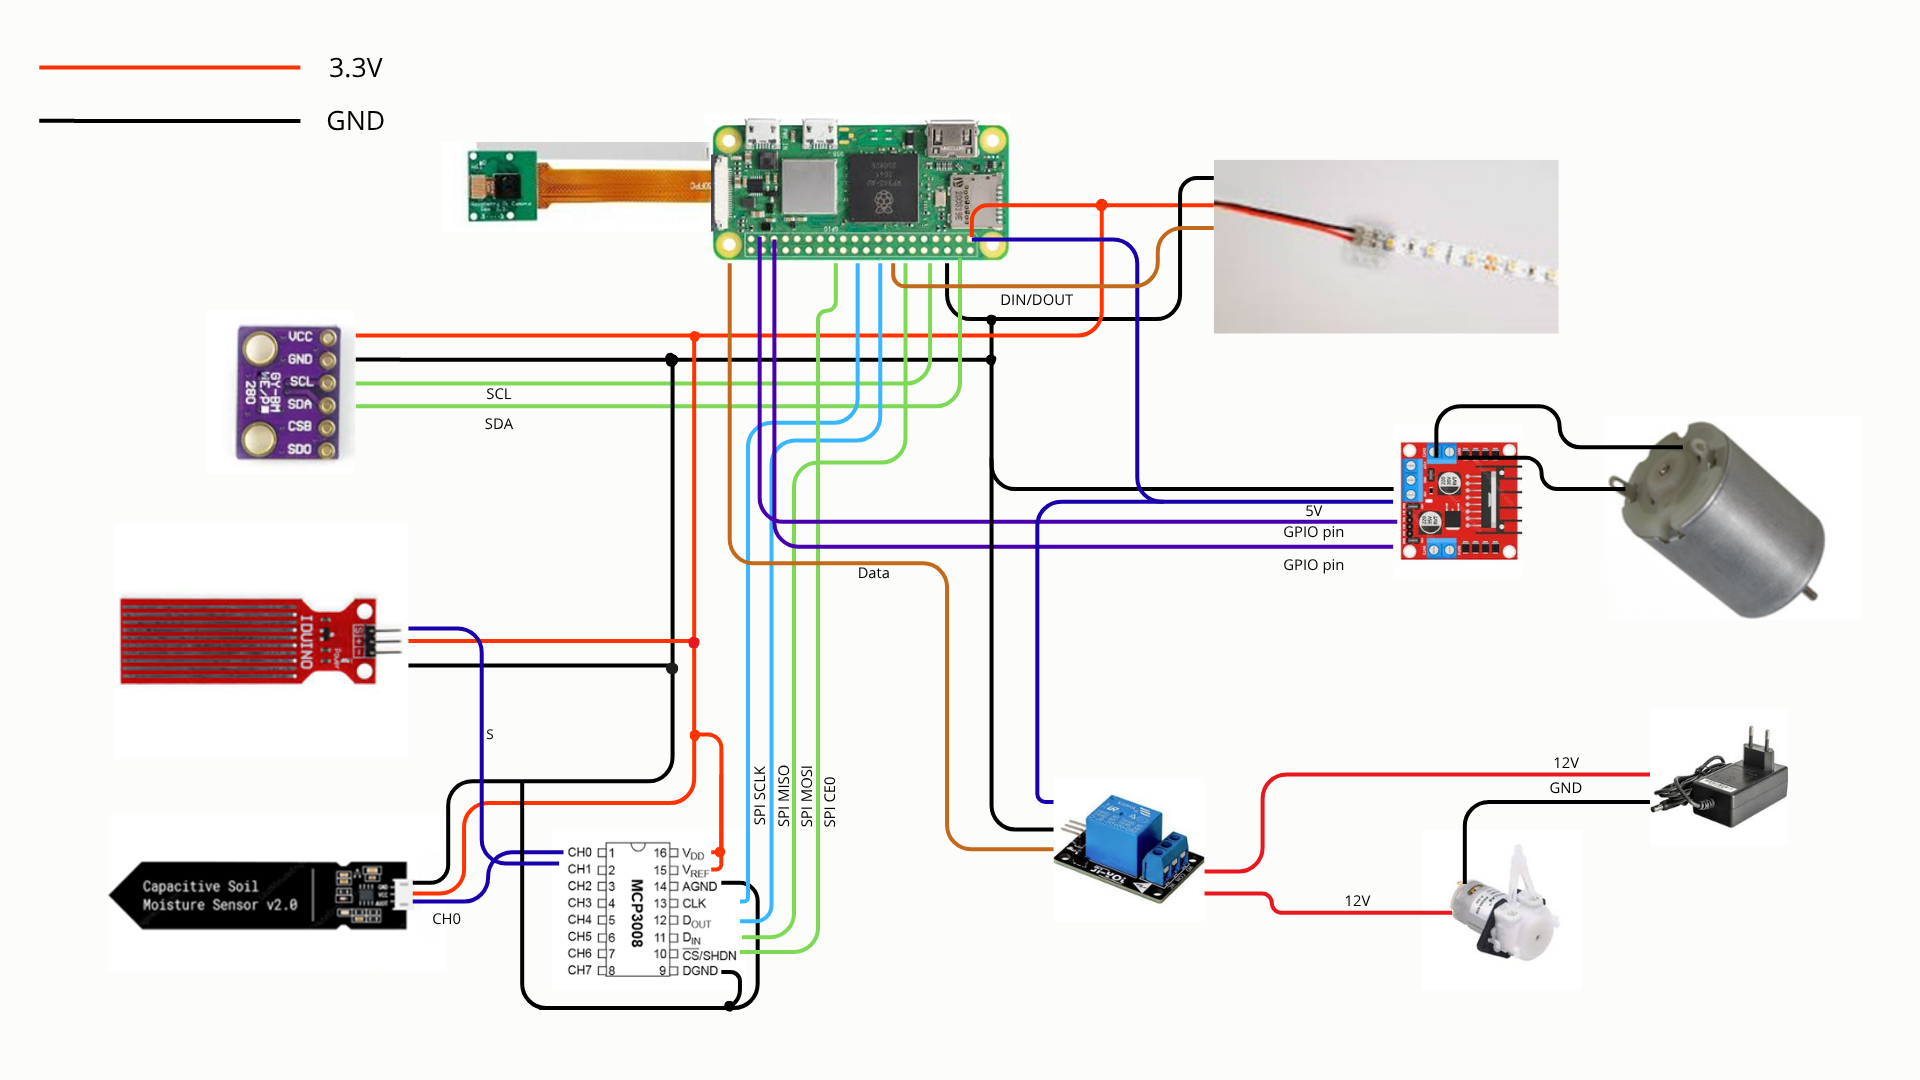
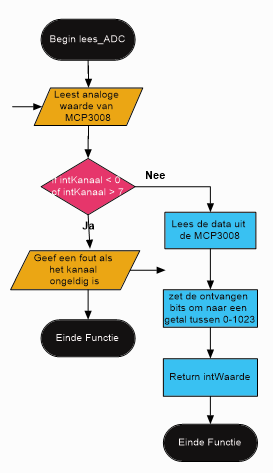
De grondvochtigheidssensor geeft de waarde dat hij meet, deze veranderd als je hem vast houd.
De BMP280 meet de temperatuur en de luchtdruk, aan de hand van de luchtdruk kan hij ook de hoogte berekenen.
De motor wordt aangestuurd met een H-brug. Deze zal er voor zorgen dat de inductiespanning mijn microcontroller kapot maakt en dat de motor beide kanten kan opdraaien. Hij kan nu alleen nog maar met een zetje beginnen draaien
De relais werkt door een elektrische stroom door de relais te sturen. Hierdoor gaat er een spoel in de relais een magnetisch veld opwekken en wordt de schakelaar in de relais aangetrokken.
De Peristalische pomp werkt door lucht vooruit te duwen en zo een zuigkracht te ontwikkelen. Deze heeft 12V nodig om te werken en daarvoor gebruik ik een transformator op de netspanning.
De LEDstrip maakt gebruik van de library neopixel. Omdat deze heel precieze timing nodig heeft moet ik de code aanzetten in de terminal.
De Camera wordt door een timer in de code aangestuurd om elke 15 seconden een foto te nemen. Deze tijd kan je makkelijk aanpassen. Wanneer hij een foto neemt krijgt deze aan de hand van een teller telkens een andere naam. Deze foto wordt dan opgeslagen in een map op de raspberry pi. Om de foto's op mijn laptop te zetten gebruik ik FileZilla.
REFLECTIE
Toen ik dit project kreeg, dacht ik eerst: “Dit zal wel lukken.” Maar net voor de paasvakantie had ik nog maar twee sensoren aangesloten en besefte ik dat alleen werken tijdens de les niet genoeg zou zijn. Daarom heb ik er thuis ook extra tijd in gestoken om alles op tijd af te krijgen en er een mooi eindresultaat van te maken.
Mocht ik ooit nog een ander project moeten maken, dan zou ik er toch elke week iets aan doen, zodat je niet alles op één moment moet verwezenlijken. Volgens mij beleef je dan ook meer plezier aan het maken van je project.
Uiteindelijk heb ik er veel uit geleerd en ben ik tevreden met het resultaat.
“Succes is niet definitief, falen is niet fataal: het is de moed om door te gaan die telt.” — Winston Churchill